Schwenkantriebe für Industrie und Maschinenbau
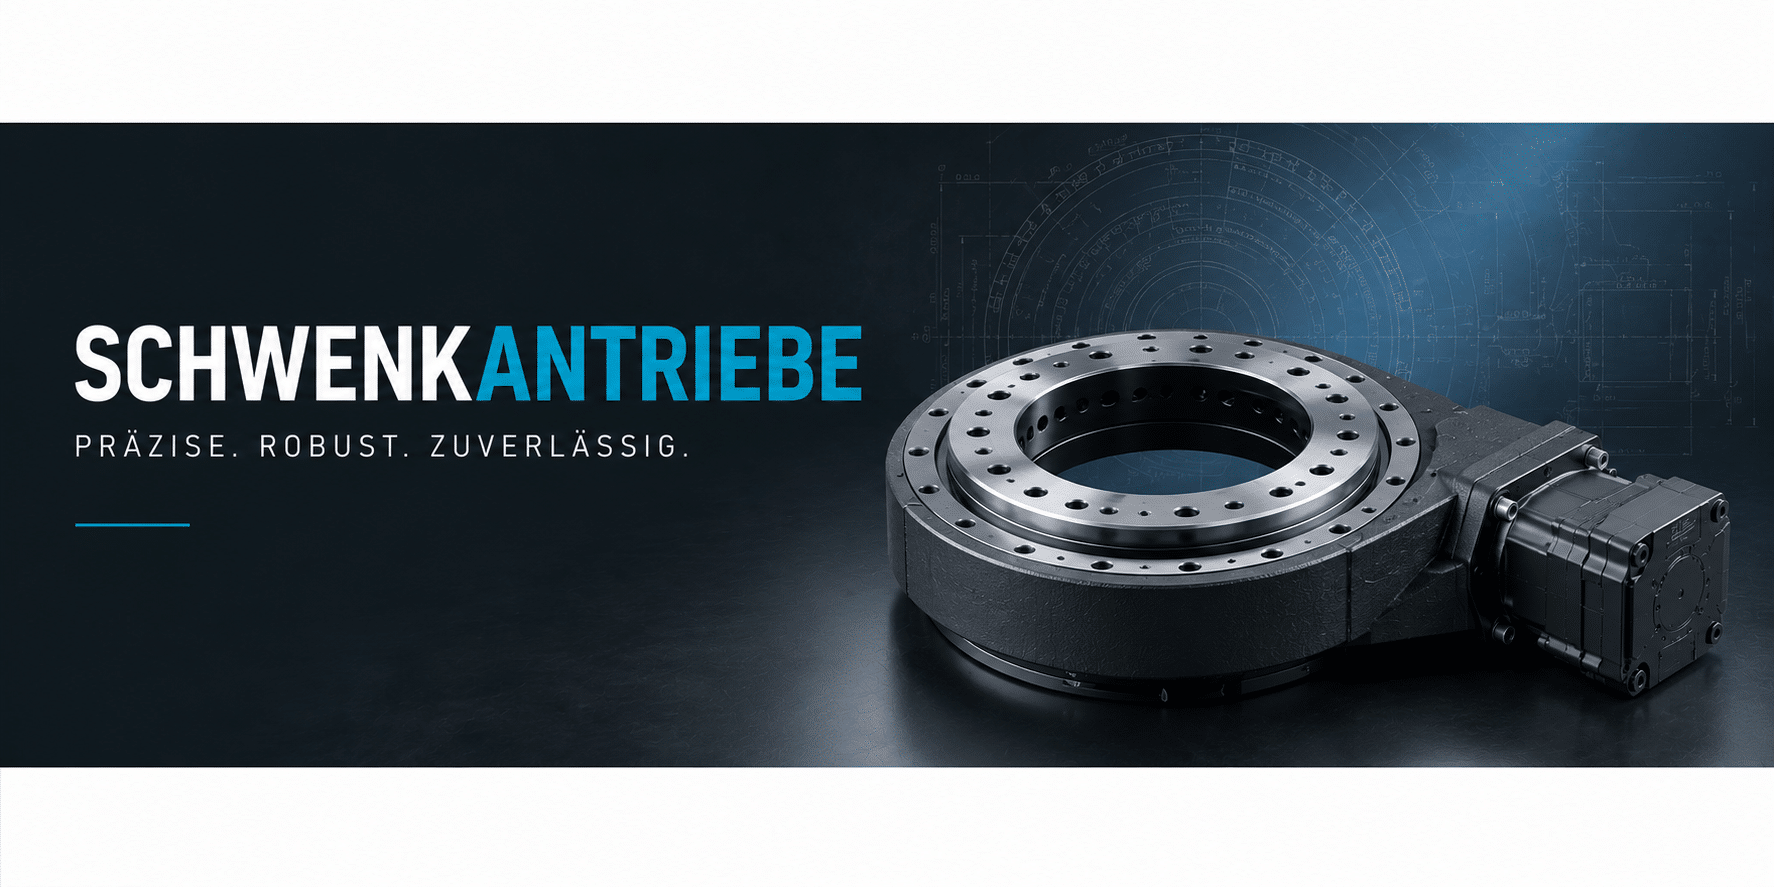
ATH Technik ist ein deutscher Anbieter und Systempartner für geschlossene, schneckengetriebene Schwenkantriebe. Das Sortiment für Industrie und Maschinenbau reicht von kompakten Standardausführungen bis zu robusten Schwerlastvarianten mit einem Kippmoment von bis zu 1.600 kNm und einem Ausgangsdrehmoment von bis zu 170 kNm.
Im Unterschied zu reinen hydraulischen Schwenkmotoren oder Bagger-Schwenkgetrieben vereinen diese Schwenkantriebe Drehverbindung, Schneckengetriebe und schützendes Gehäuse in einer kompakten Einheit. Sie können hydraulisch oder elektrisch motorisiert und als vollständiges System mit Auslegung, Bremse, Positionsmessung und kundenspezifischer Steuerung geliefert werden.
Typische Einsatzbereiche sind Anlagenbau, Fördertechnik, Bohrgeräte, Krane und Sondermaschinen. Die Schneckenverzahnung ermöglicht kontrollierte Bewegungen und kann selbsthemmend wirken, ersetzt jedoch keine sicherheitsrelevante Bremse.
Ihr Schwenkantrieb. Individuell konfiguriert
Mit unserem Konfigurator finden Sie in wenigen Schritten die passende Lösung für Ihre Anwendung.
 Konfiguration
 Drehmoment
 Drehzahl
 Preisindikation
 Angebot
Schwenkantrieb-Baureihen im Vergleich
Was zählt für Ihre Anwendung? Vergleichen Sie die Schwerpunkte – die konkreten Grenzwerte finden Sie in den jeweiligen Produktdaten.
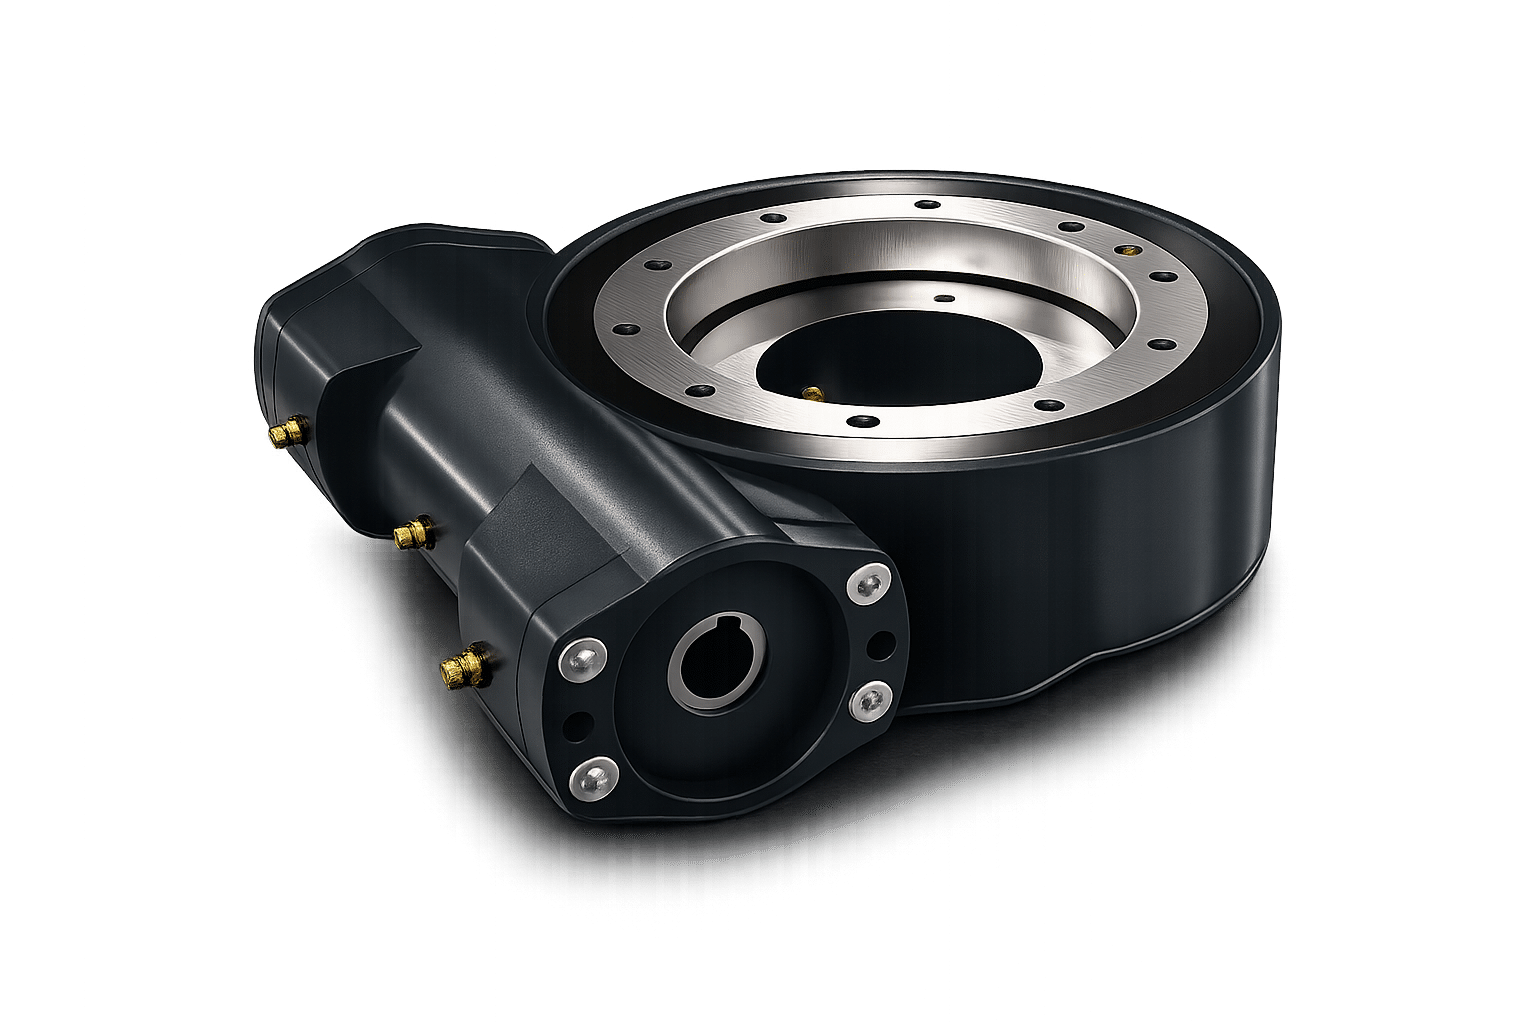
Kompakte Bauform für hohe Lasten
Für tragende Drehachsen in Maschinen und Anlagen.
Auswahlkriterien Lagerbelastung, Kippmoment und Einbaulage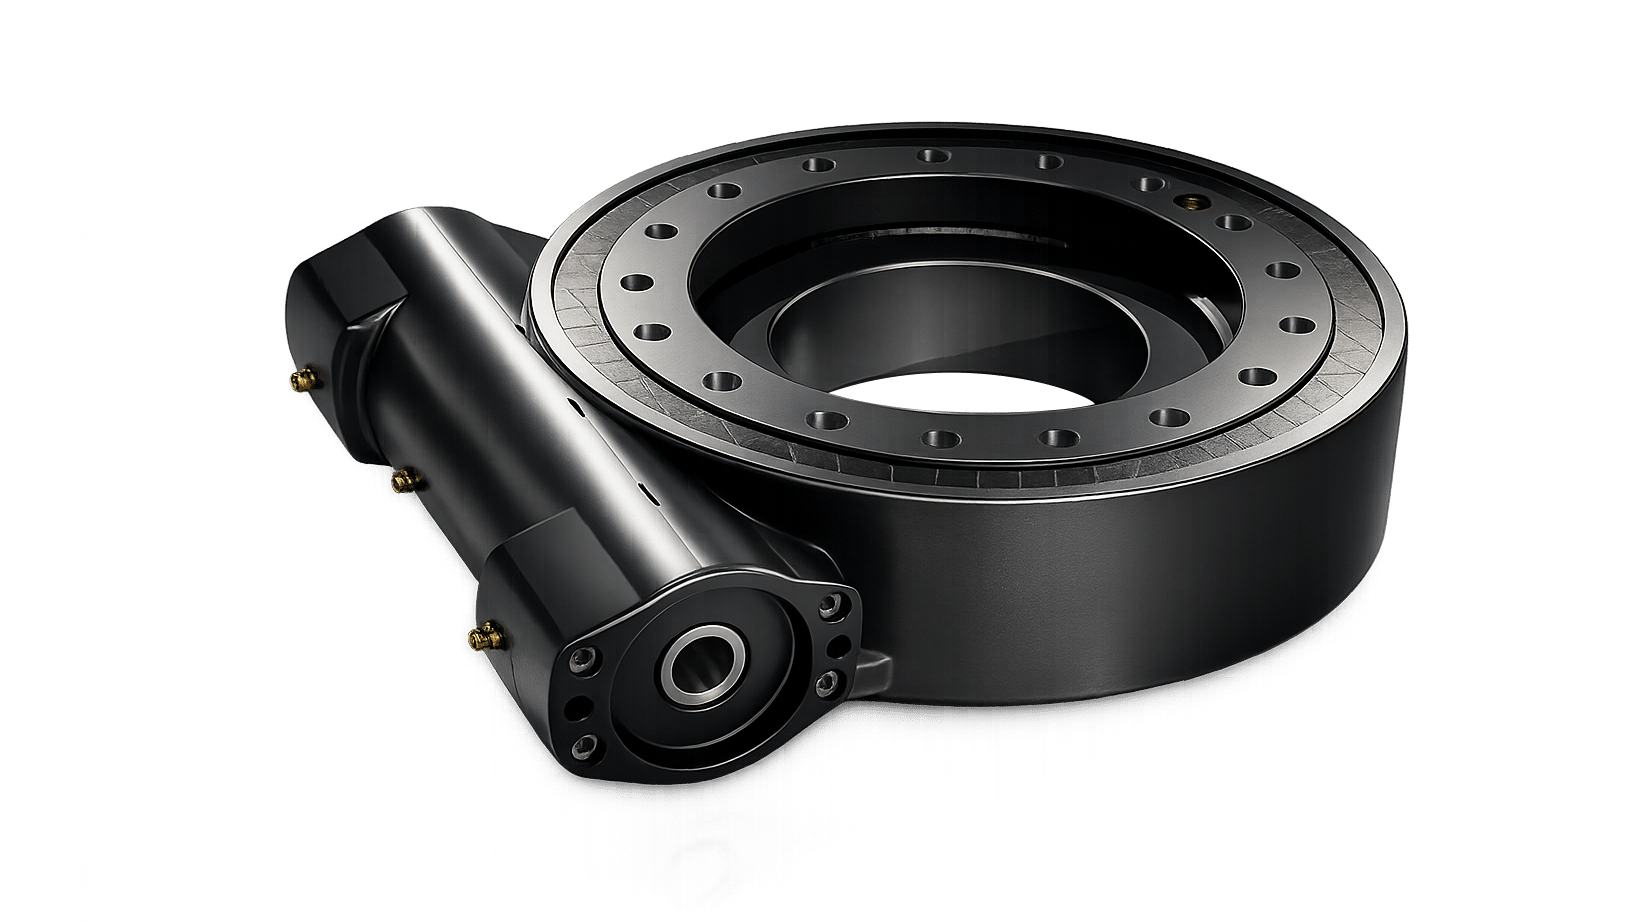
Für anspruchsvolle Einsätze
Ausführung passend zu Lasten und Umgebung wählen.
Auswahlkriterien Korrosionsschutz, Dichtung und Lastprofil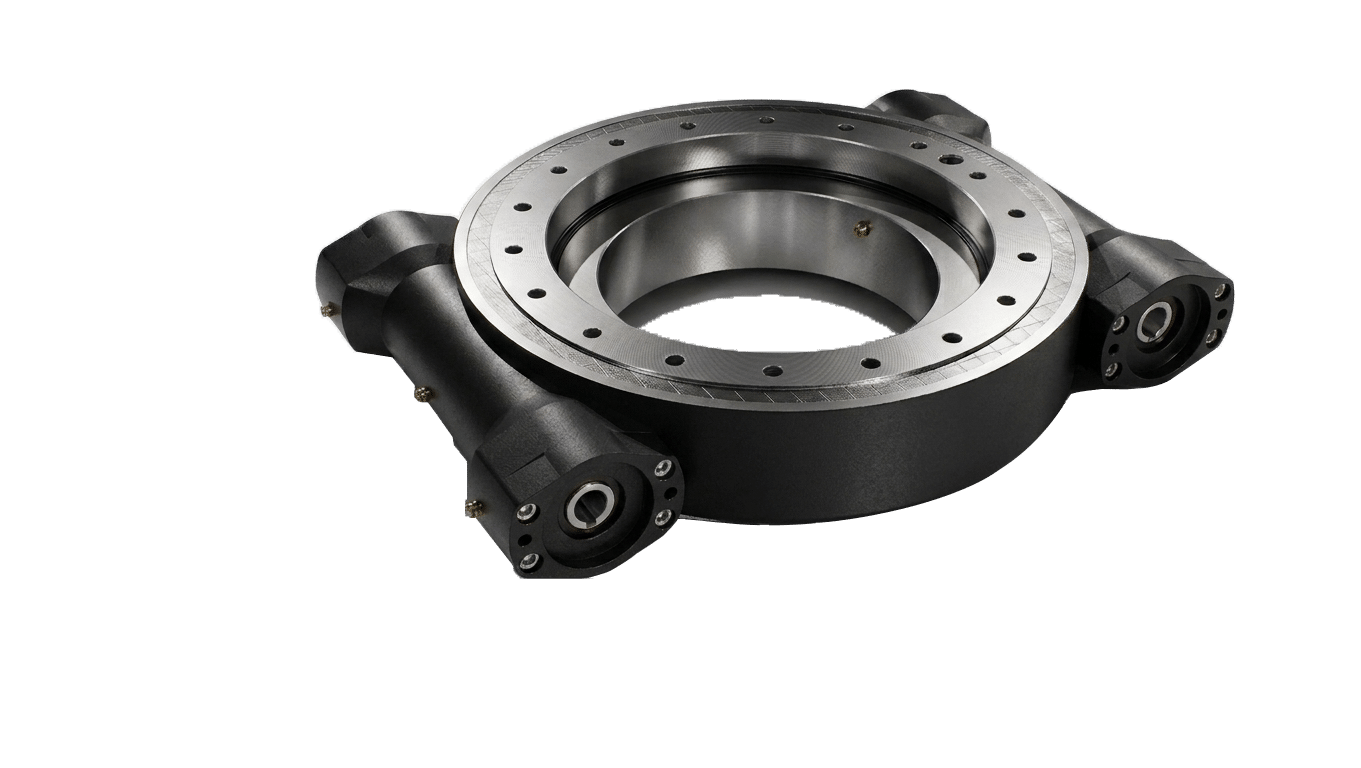
Hohe Ausgangsdrehmomente
Zwei Antriebsstränge gemeinsam auf die Bewegung abstimmen.
Auswahlkriterien Motorisierung, Lastverteilung und Drehmoment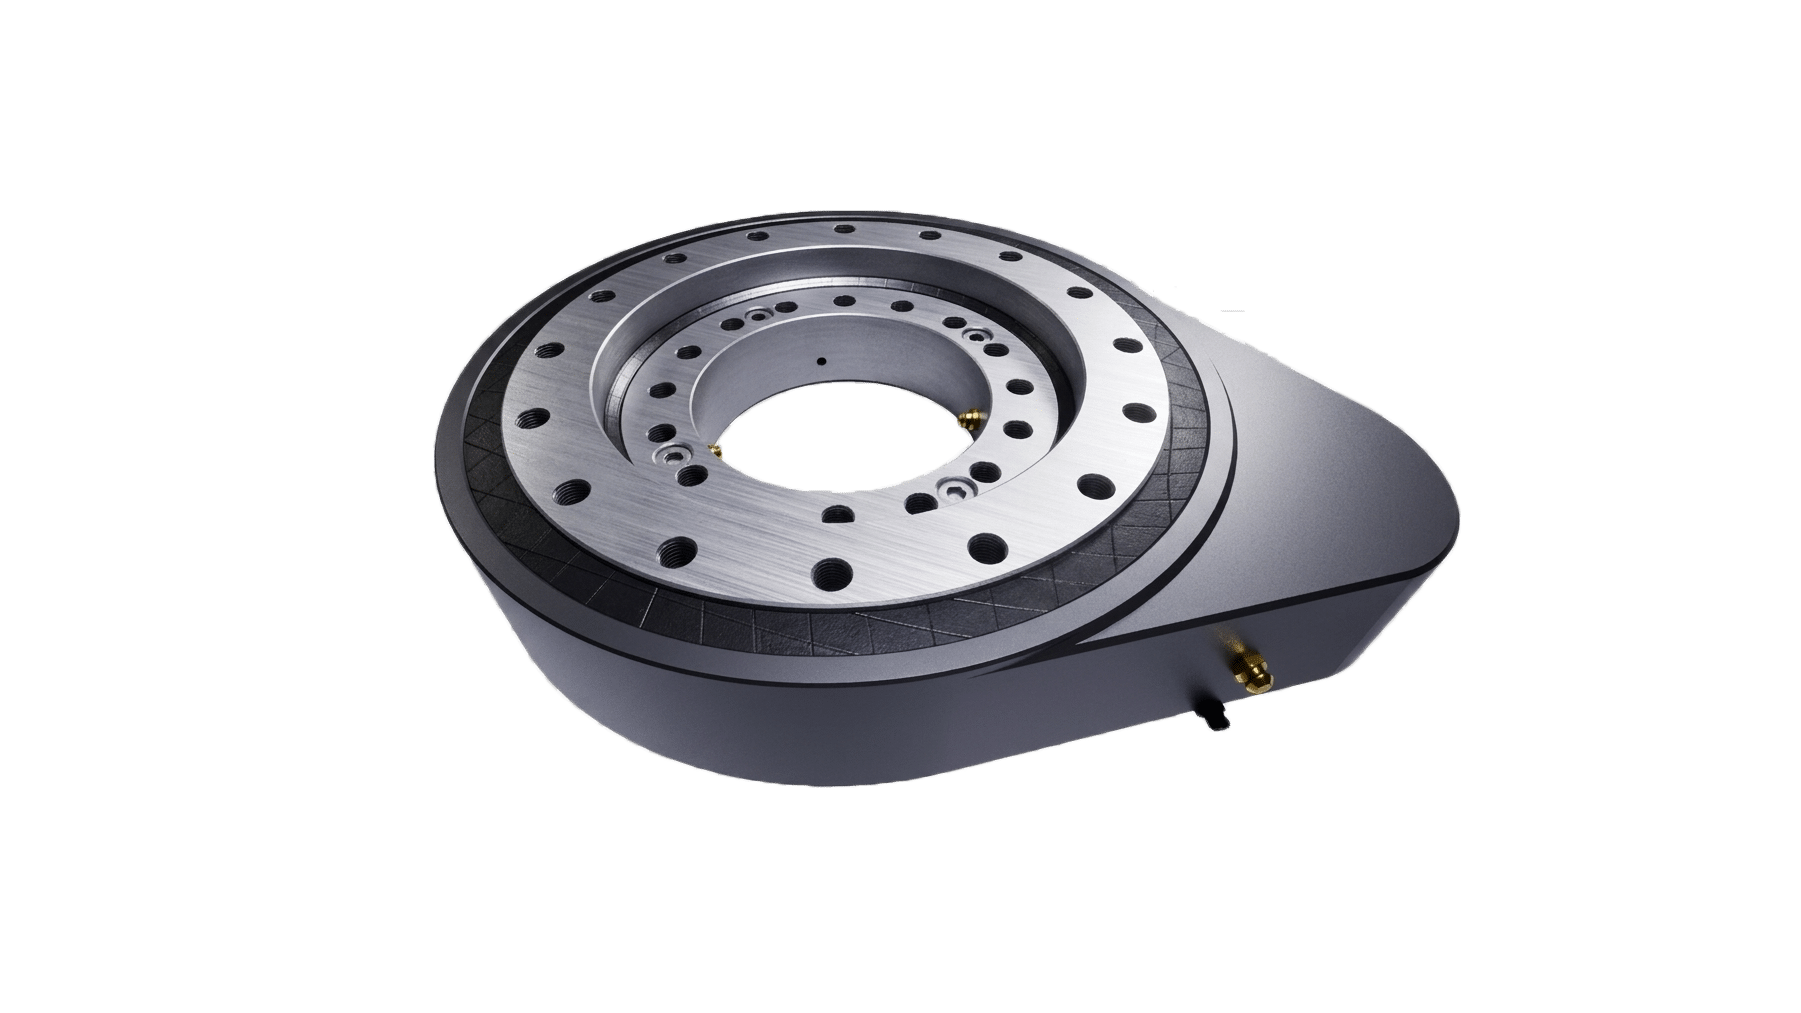
Für hohe Ausgangsdrehzahlen
Für Anwendungen mit höheren Ausgangsdrehzahlen.
Auswahlkriterien Drehzahl, Einschaltdauer und BeschleunigungKomplettsysteme & Schwenkrotatoren
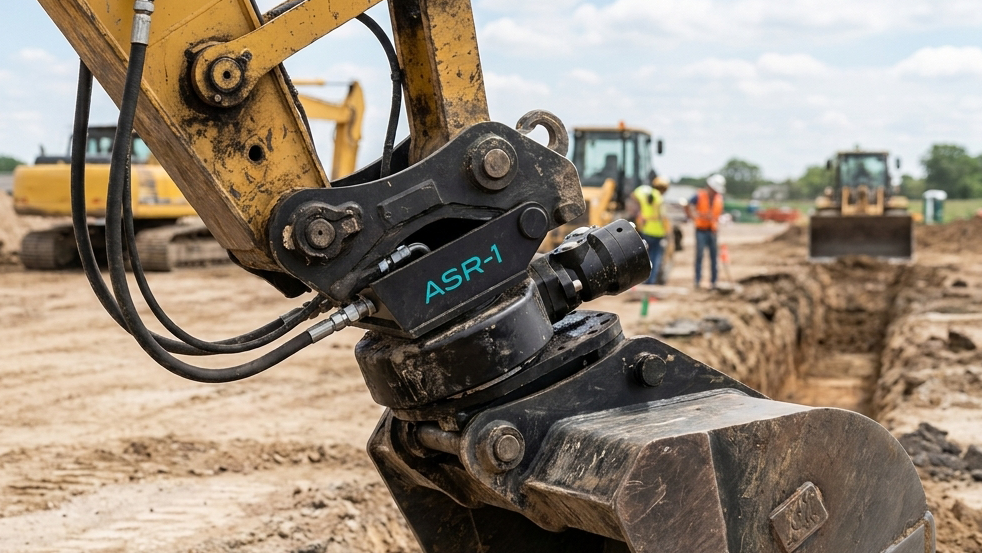
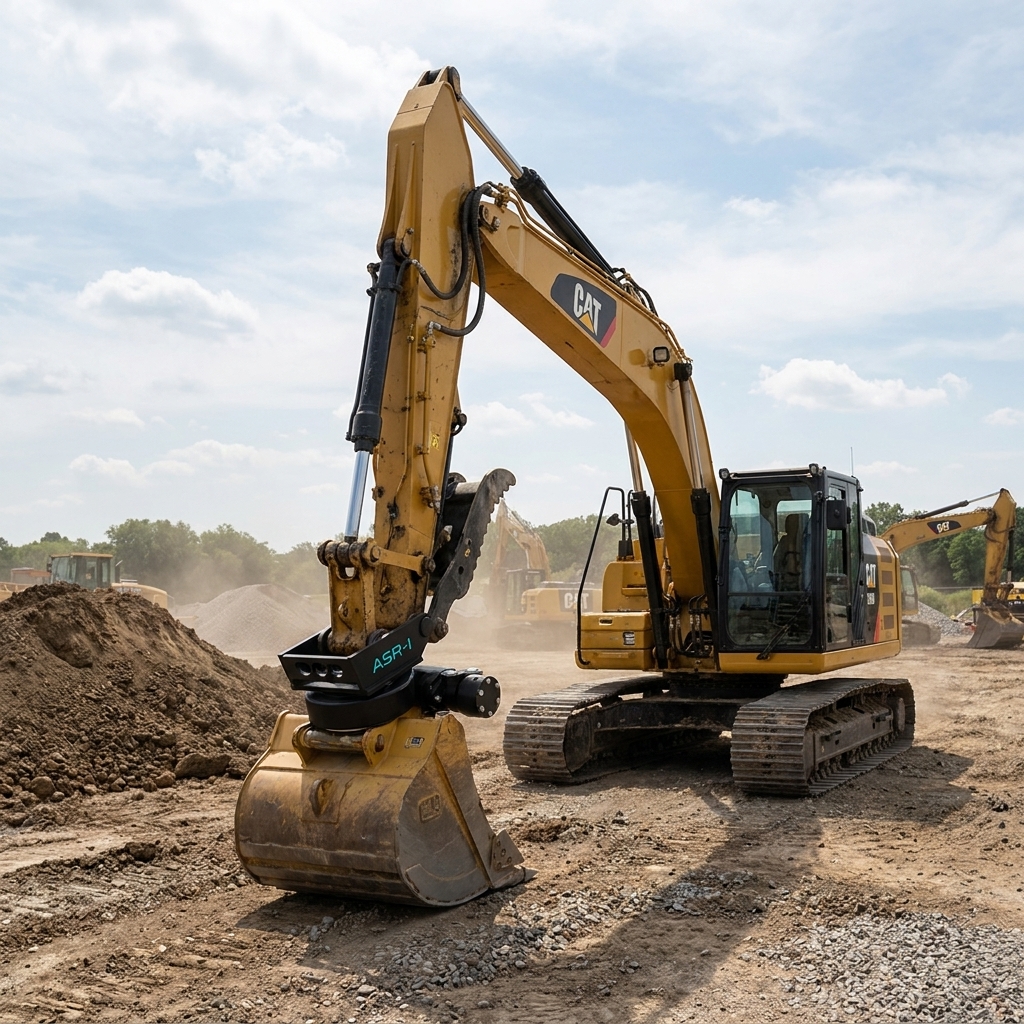
ASR Schwenkrotator
Konfigurierbares Komplettsystem zur 360°-Rotation für Bagger bis 60 Tonnen, als Direktanbau oder Sandwich-Bauweise.
Mehr erfahren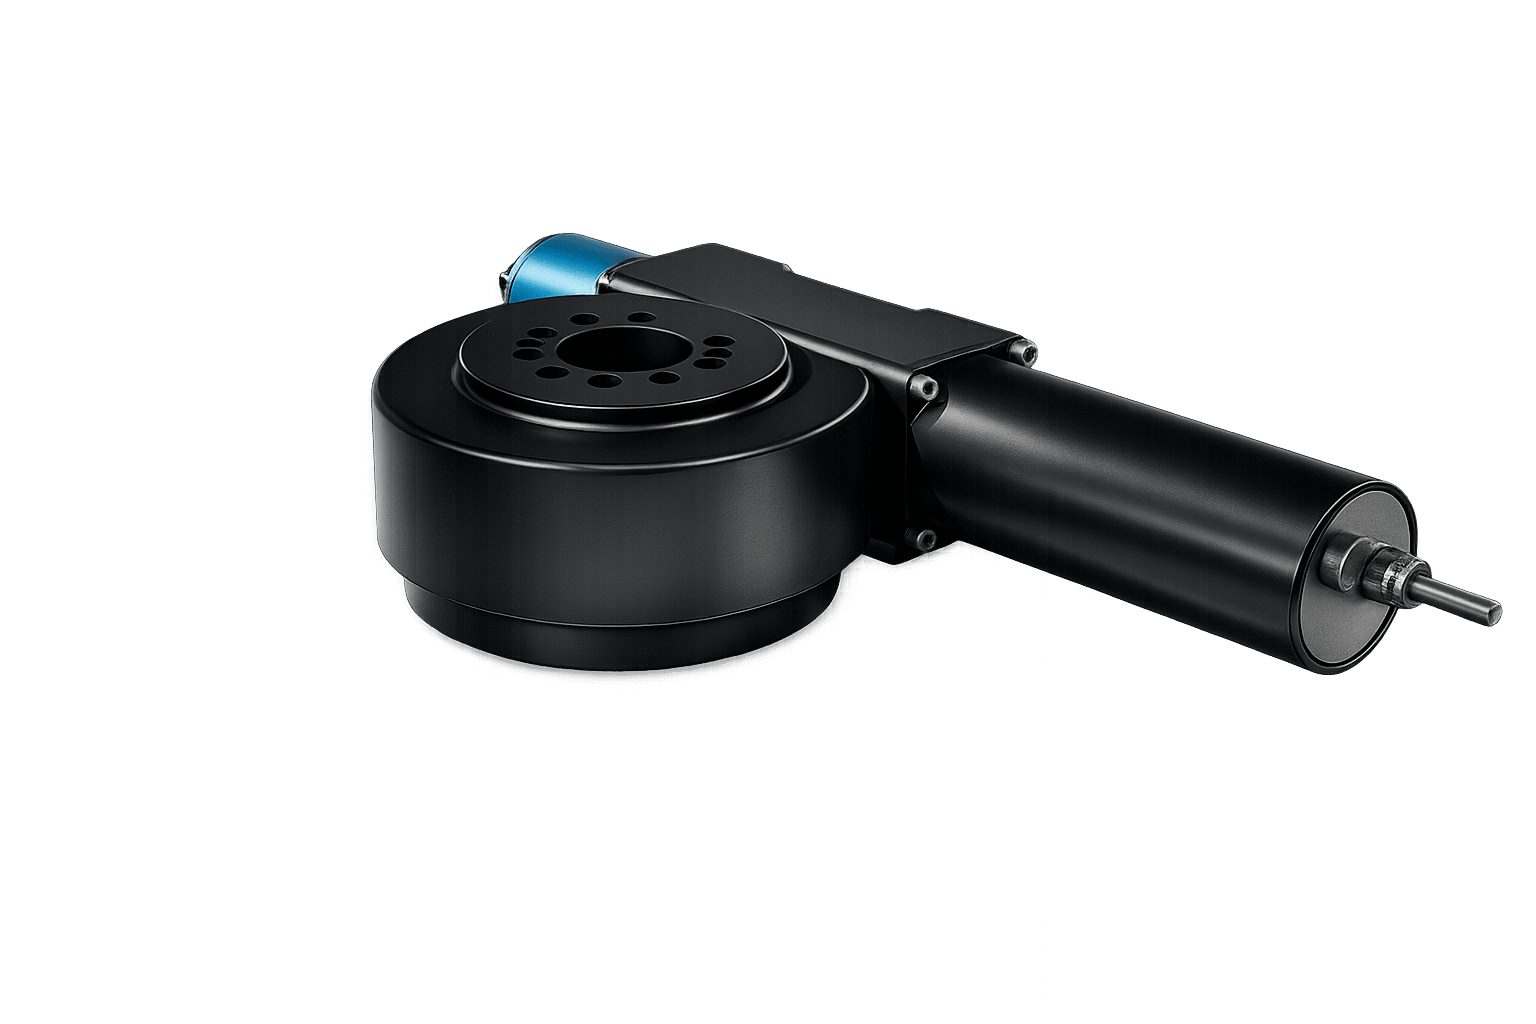
24 V Motor
Schwenkantriebe mit 24-V-Gleichstrommotoren in verschiedenen Ausführungen für mobile und autarke Anwendungen.
Mehr erfahren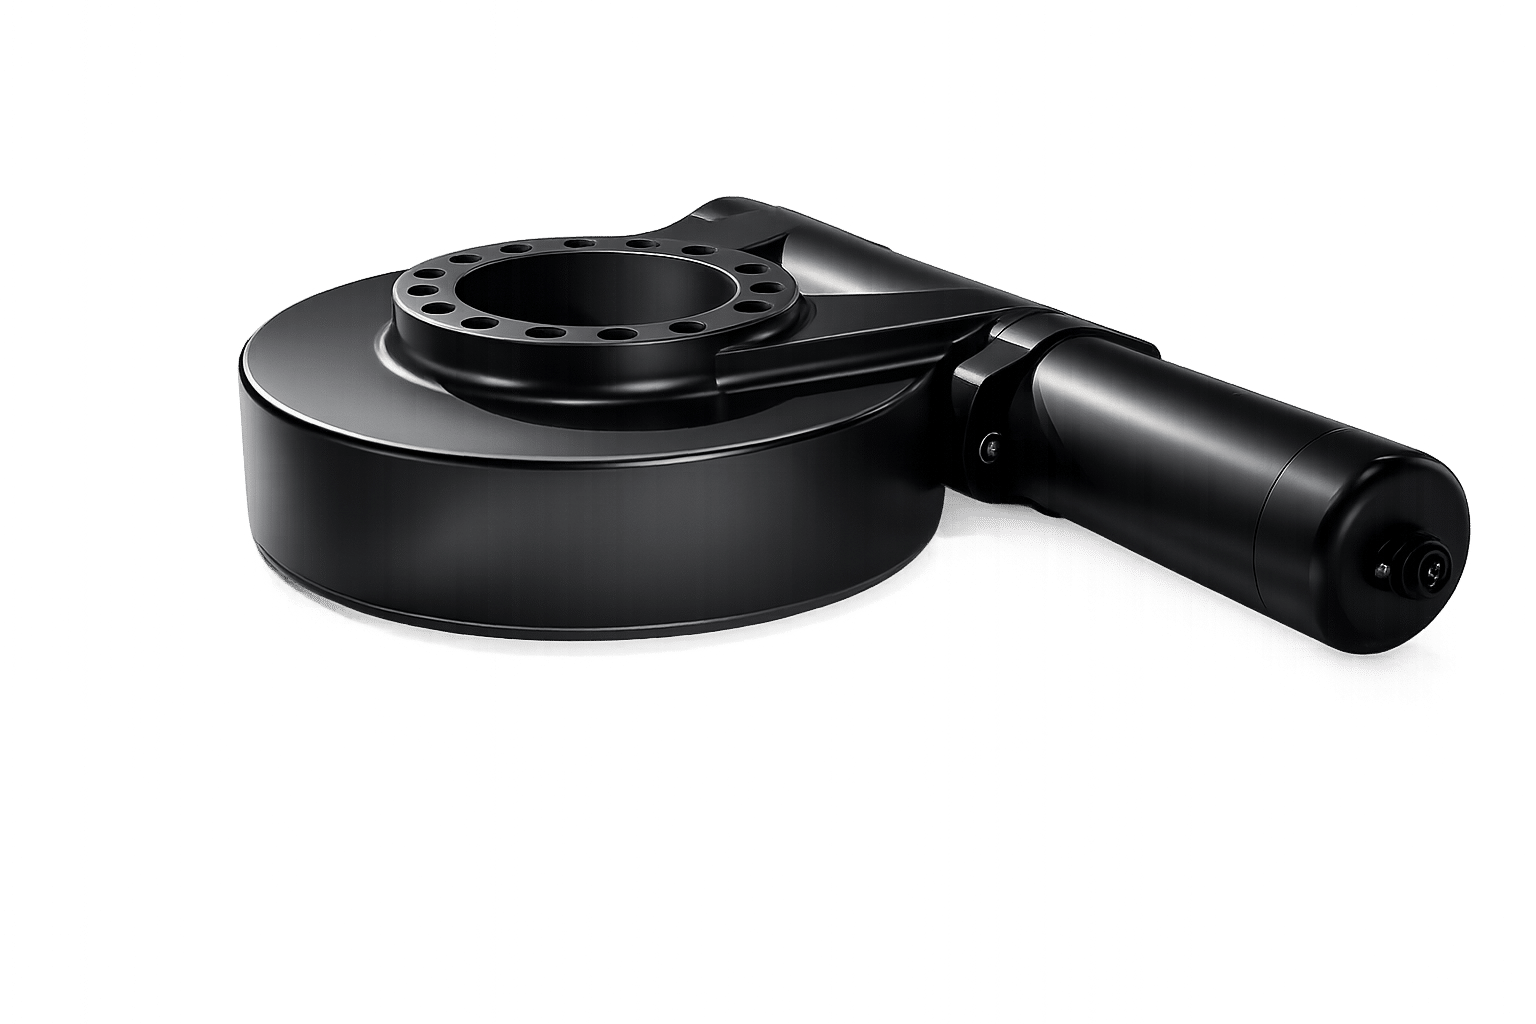
24 V Solar
Spezielle Baureihe mit geringer Drehzahl für Solarsysteme. Auf Anfrage auch als Dual-Axis-Ausführung.
Mehr erfahren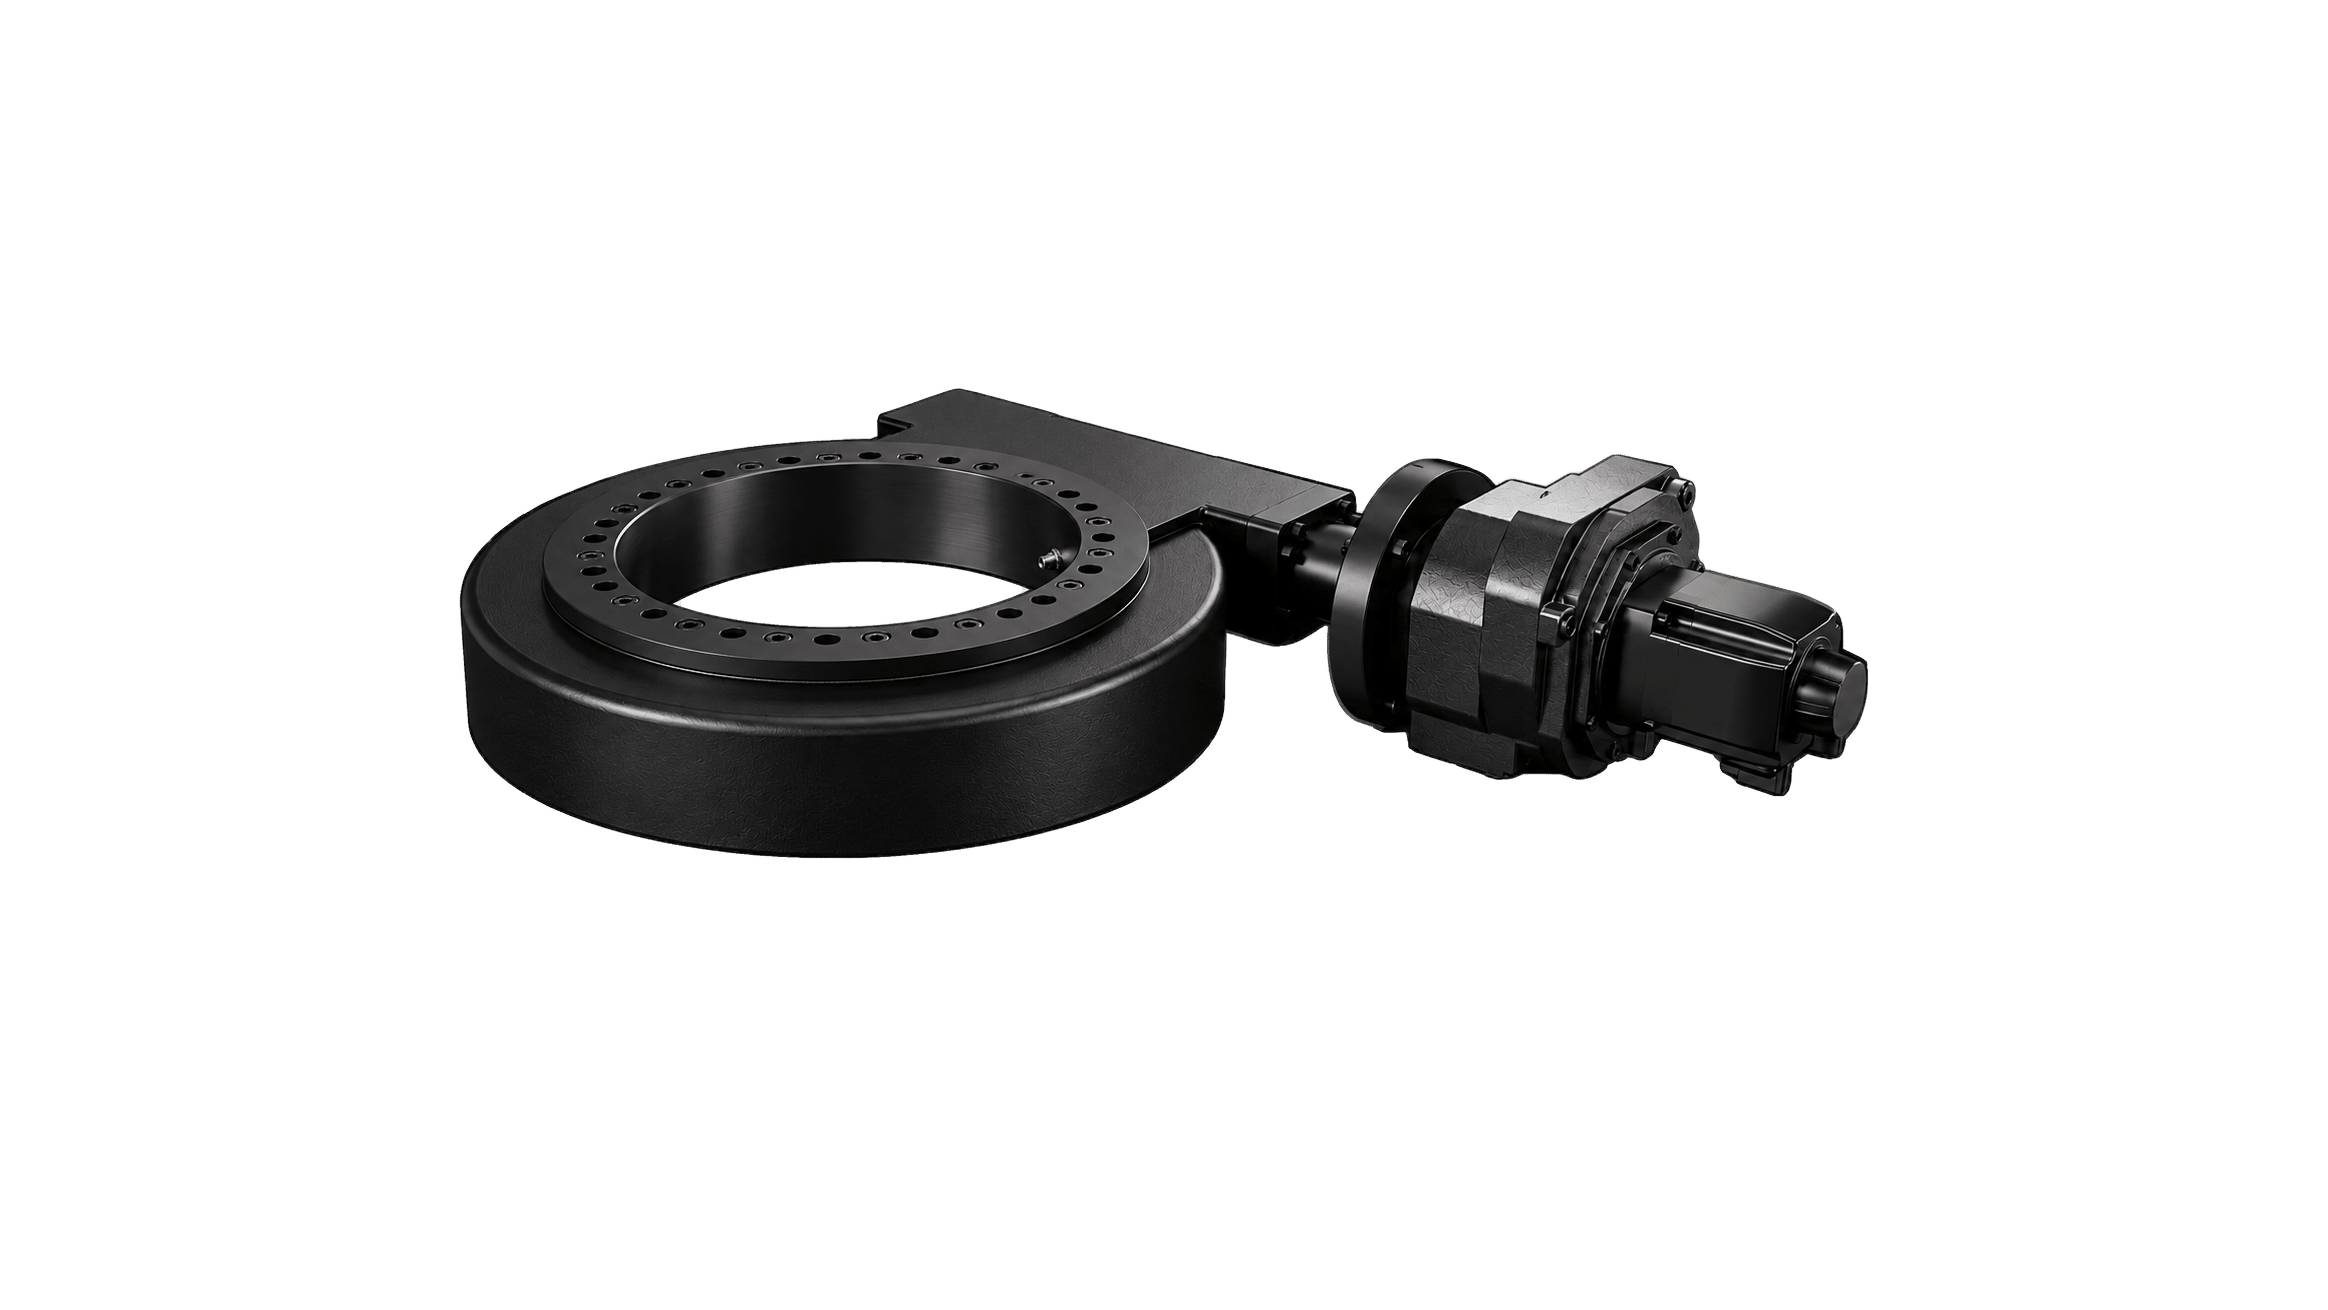
400 V Motor
Komplettsysteme mit 400-V-Getriebemotoren oder Servomotoren, optional mit Bremse und Absolutwertgeber.
Mehr erfahrenZubehör
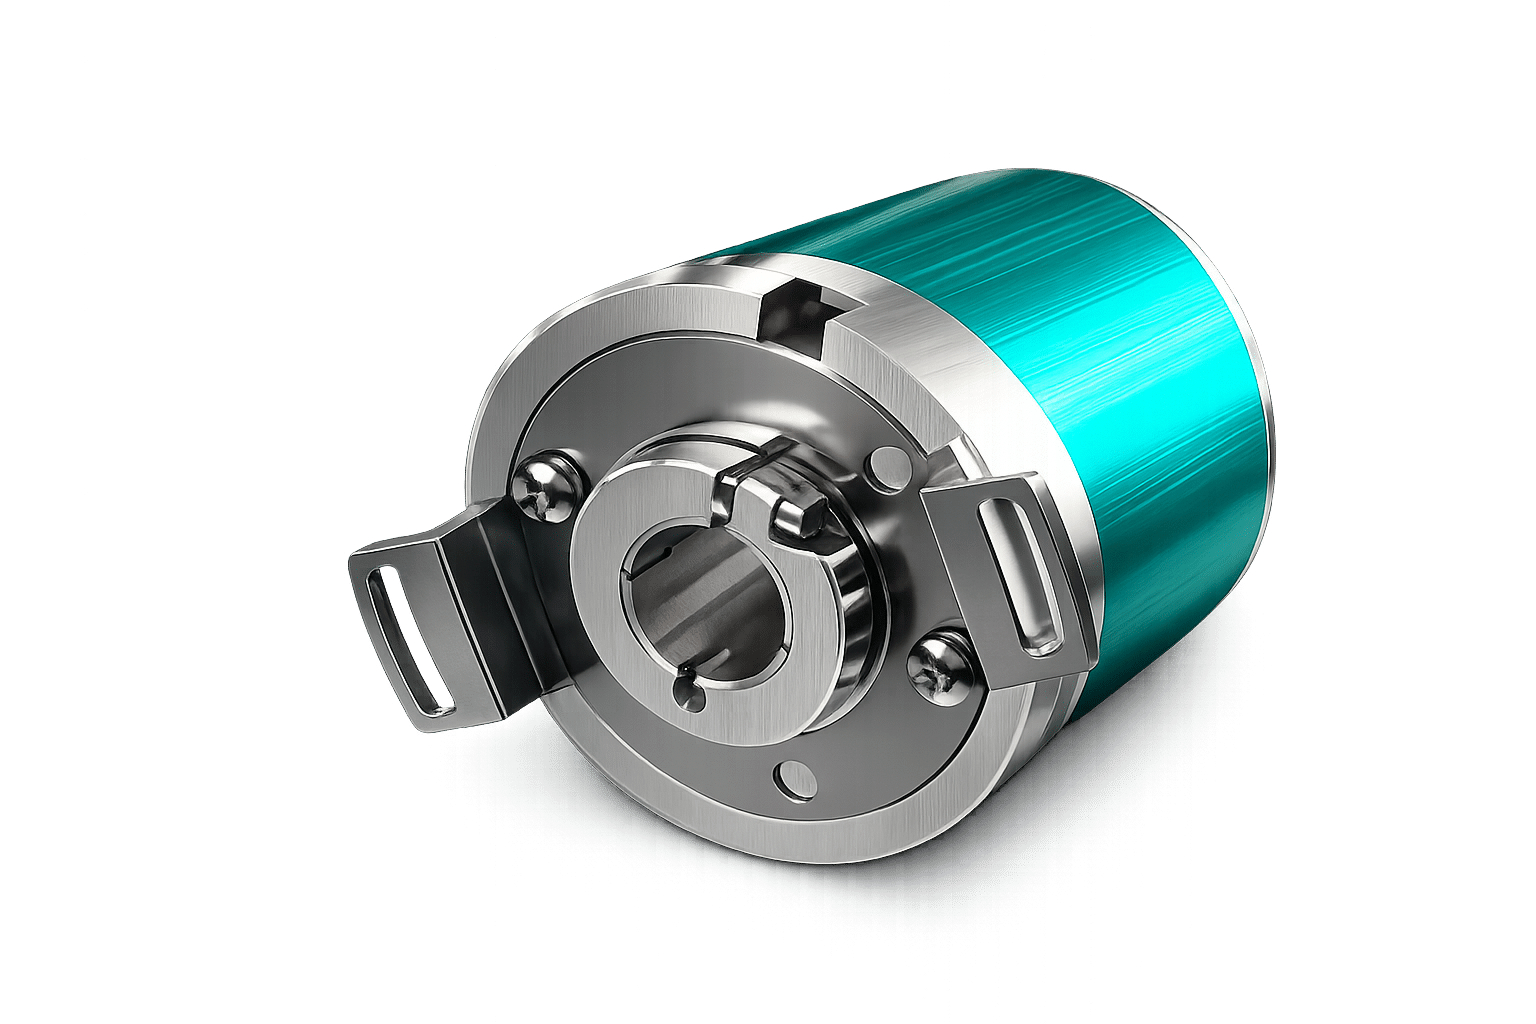
Absolutwertgeber
Multiturn-Absolutwertgeber zur präzisen Positionsmessung und Positionierung.
Mehr erfahren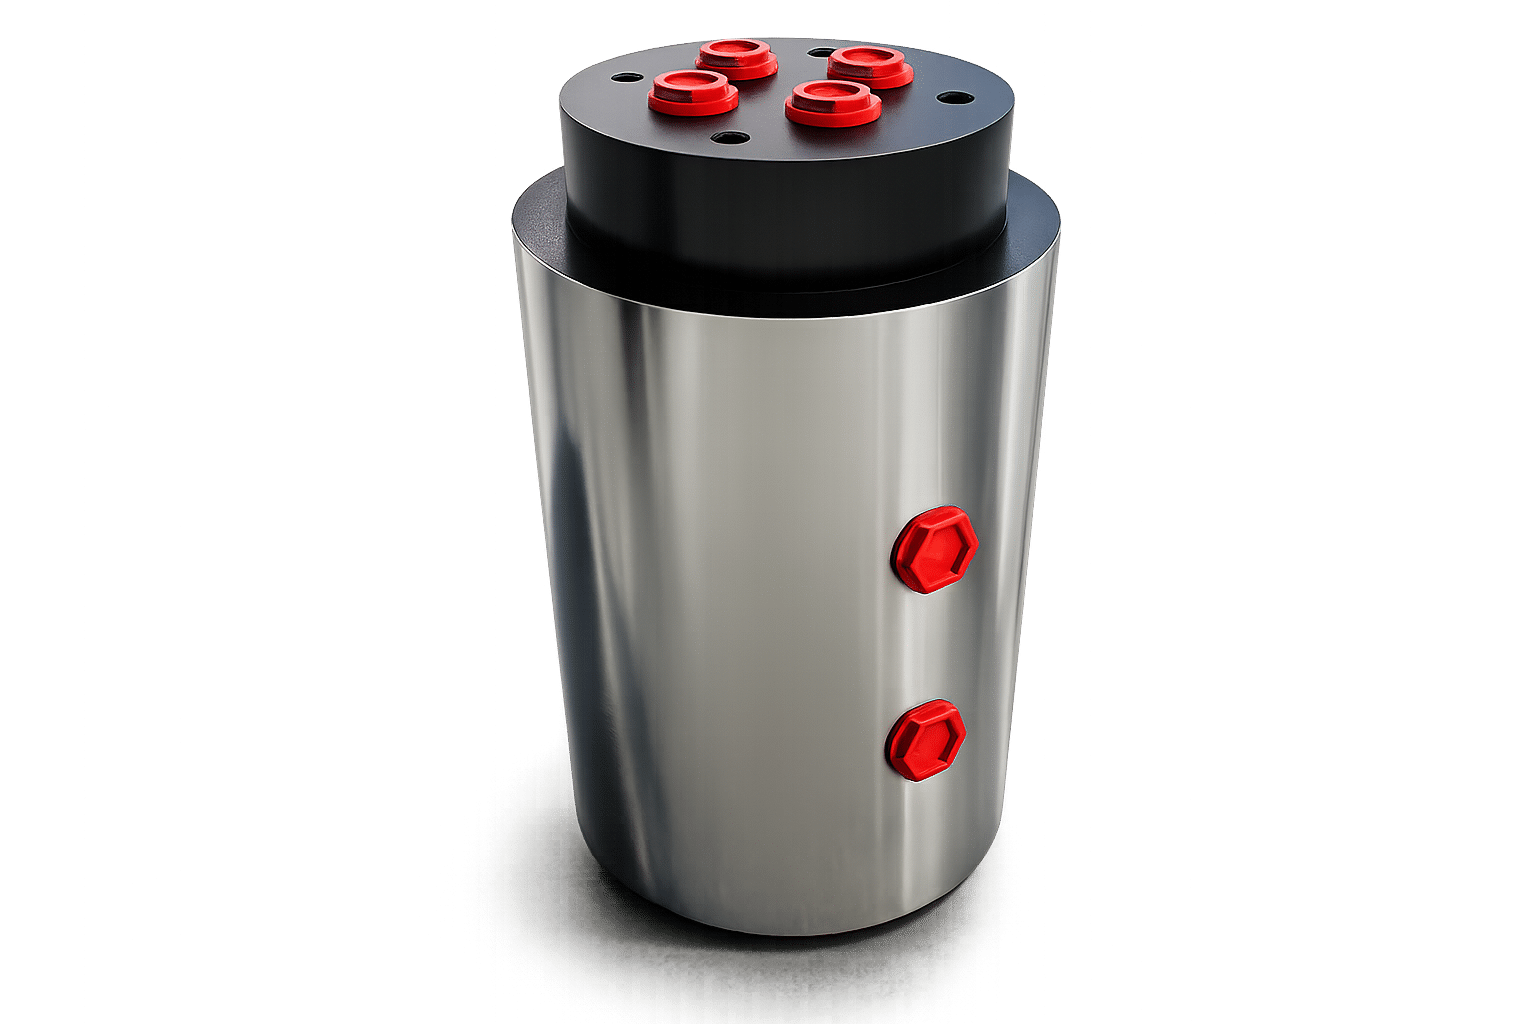
Drehdurchführungen
Hydraulik, Pneumatik und weitere Medien sauber durch die Rotationsachse führen.
Mehr erfahren
Druckbegrenzungsventile
Schutz hydraulischer Schwenkantriebe und Hydrauliksysteme vor unzulässig hohen Drücken.
Mehr erfahren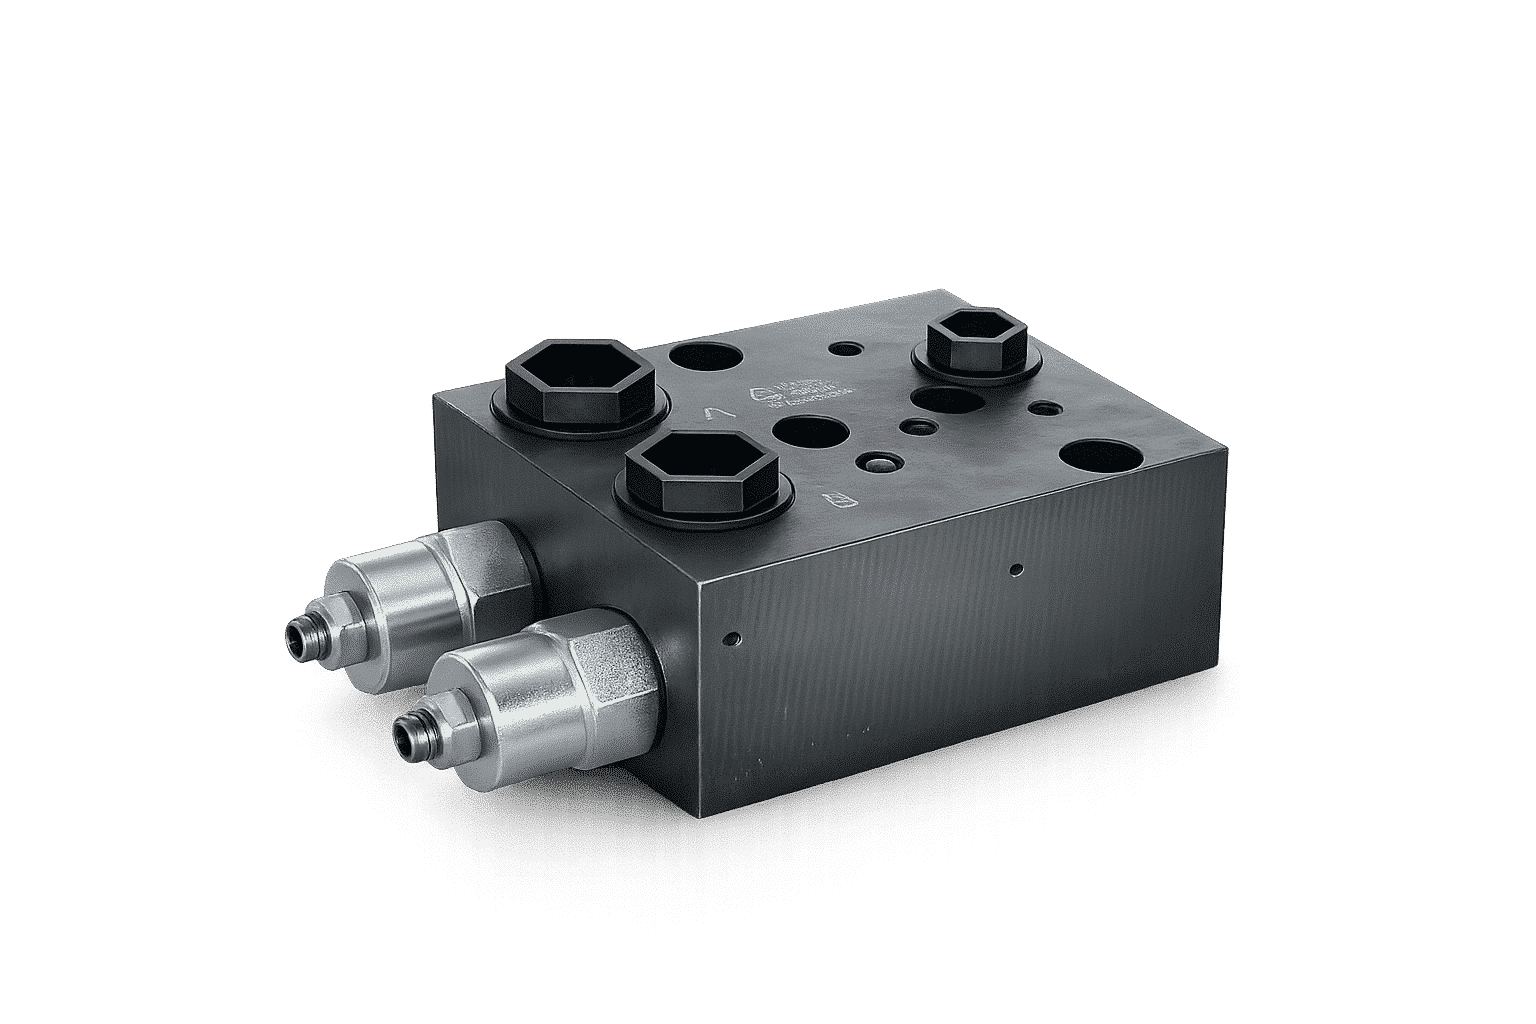
Senkbremsventil
Kontrolliertes Halten und Bewegen von Lasten in hydraulisch betriebenen Systemen.
Mehr erfahrenMotorisierung passend zu Ihrer Anwendung
Motor, Getriebe und Steuerung werden gemeinsam auf Drehmoment, Drehzahl und Bewegungsablauf abgestimmt.
Kompakt & mobil
Für Gleichspannungsversorgung und kleinere Vorrichtungen.
24-V-SystemeIndustrie & Vorrichtungsbau
Getriebemotoren für Montage-, Prüf- und Wendeaufgaben.
400-V-SystemeGeregelte Bewegung
Für definierte Bewegungsprofile und Positionieraufgaben.
Servo-SystemeKompakte hydraulische Lösung
Für mobile Maschinen und Anlagen mit vorhandener Hydraulikversorgung.
Hydrauliksystem anfragen
Von Handbetrieb bis Automatik
Mit Positionsmessung, Haltebremse und Steuerung passend zur Maschine.
Was ist bei der Motorisierung wichtig?
Elektrisch: Versorgung, Einschaltdauer, Drehzahl und Positionieranforderung bestimmen die Motorwahl. Getriebespiel, Steifigkeit und Messposition begrenzen die erreichbare Genauigkeit – eine hohe Geberauflösung allein genügt nicht.
Hydraulisch: Motorgröße, Volumenstrom, Druckdifferenz und Rücklaufdruck werden gemeinsam betrachtet. Druckbegrenzung, Senkbremsventil und gegebenenfalls Haltebremse ergänzen das System.
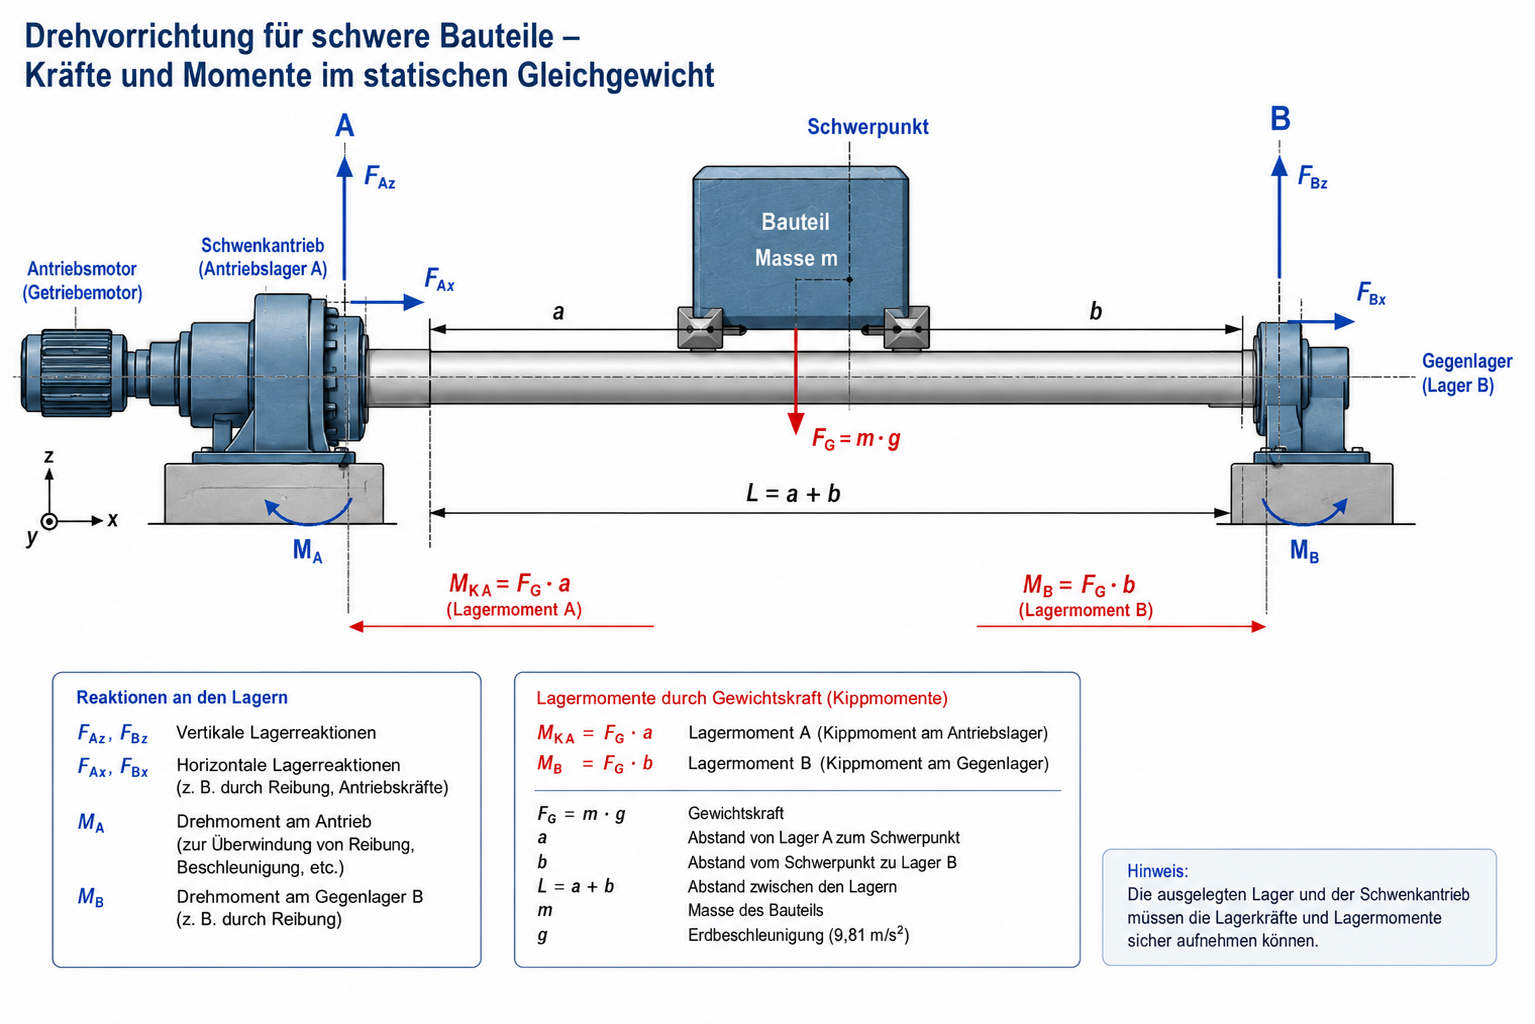
Schwere Bauteile kontrolliert drehen

Vom Einzelantrieb zur vollständigen Drehachse
Montieren, prüfen oder schweißen: Ein Schwenkantrieb bringt das Werkstück in die passende Arbeitsposition.
- AntriebsseiteSchwenkantrieb mit abgestimmtem Motor.
- Aufnahme & GegenlagerLast und Einbauraum bestimmen die Lagerung.
- Bedienung & PositionierungHandbetrieb oder automatisierter Ablauf.
Ausgangsdrehmoment einer Wendevorrichtung
Drehmomentbedarf einer Wendevorrichtung
Berücksichtigt sind das maximale Schwerkraftmoment, die Beschleunigung der Last, ein angenommenes äußeres Reibmoment von 35 Nm und 30 % Sicherheitszuschlag.
Das angenommene Trägheitsmoment von 200 kg·m² um die Schwerpunktachse wird um den Steineranteil von 45 kg·m² ergänzt. Schwerpunktachse und Drehachse sind parallel. Die Beschleunigung aus dem Stillstand wird als gleichmäßig angenommen.
Vereinfachte Vorauswahl mit angenommenen Betriebsdaten: Schwerkraft, Beschleunigung und Reibung werden gleichzeitig in belastender Richtung angesetzt. Zusätzliche Prozessmomente sind nicht enthalten. Lagerkräfte, Kippmomente, Haltefunktion und Einschaltdauer sind separat zu prüfen. Getriebeverluste werden bei der Motorbemessung berücksichtigt. Die Skizze zeigt den grundsätzlichen Aufbau.Ihre Anwendung gibt die Richtung vor
Für eine belastbare Vorauswahl brauchen wir vor allem drei Dinge. Eine Einbauskizze erleichtert die Zuordnung.
Last & Schwerpunkt
Masse, Hebelarme und zusätzliche Kräfte.
Bewegung & Takt
Drehwinkel, Bewegungszeit und Einschaltdauer.
Einbau & Versorgung
Drehachse, Bauraum und Motorversorgung.
Technische Auswahlkriterien im Detail
- Lasten und Schwerpunkt: Masse, Schwerpunktabstände sowie zusätzliche Axial- und Radialkräfte angeben. Daraus ergeben sich die Lagerbelastungen und Kippmomente.
- Einbaulage und Drehachse: Eine Skizze zeigt, wie der Schwenkantrieb montiert wird und in welche Richtung die Kräfte wirken. Die zulässige Einbaulage ist baureihenabhängig.
- Bewegungsprofil: Schwenkwinkel, Bewegungszeit, Beschleunigung, Bremsung und Zyklen pro Stunde festlegen. Das Massenträgheitsmoment beeinflusst das Beschleunigungsmoment.
- Betrieb und Umgebung: Einschaltdauer, Lastwechsel, Temperatur, Feuchtigkeit und Verschmutzung berücksichtigen.
- Motor und Positionierung: Stromversorgung oder Hydraulikdaten, gewünschte Genauigkeit, Haltefunktion und Steuerungsschnittstellen beschreiben.
Geprüft werden kombinierte Lagerbelastung, Ausgangsdrehmoment, Drehzahl, Motorisierung, Verschraubung und Anschlusskonstruktion. Maximale Lasten sind nicht pauschal gleichzeitig zulässig; statische Grenzwerte beschreiben keinen Dauerbetrieb.
So entsteht die Drehbewegung
Drehverbindung, Schneckengetriebe und Gehäuse bilden eine kompakte Einheit für tragende Drehbewegungen.
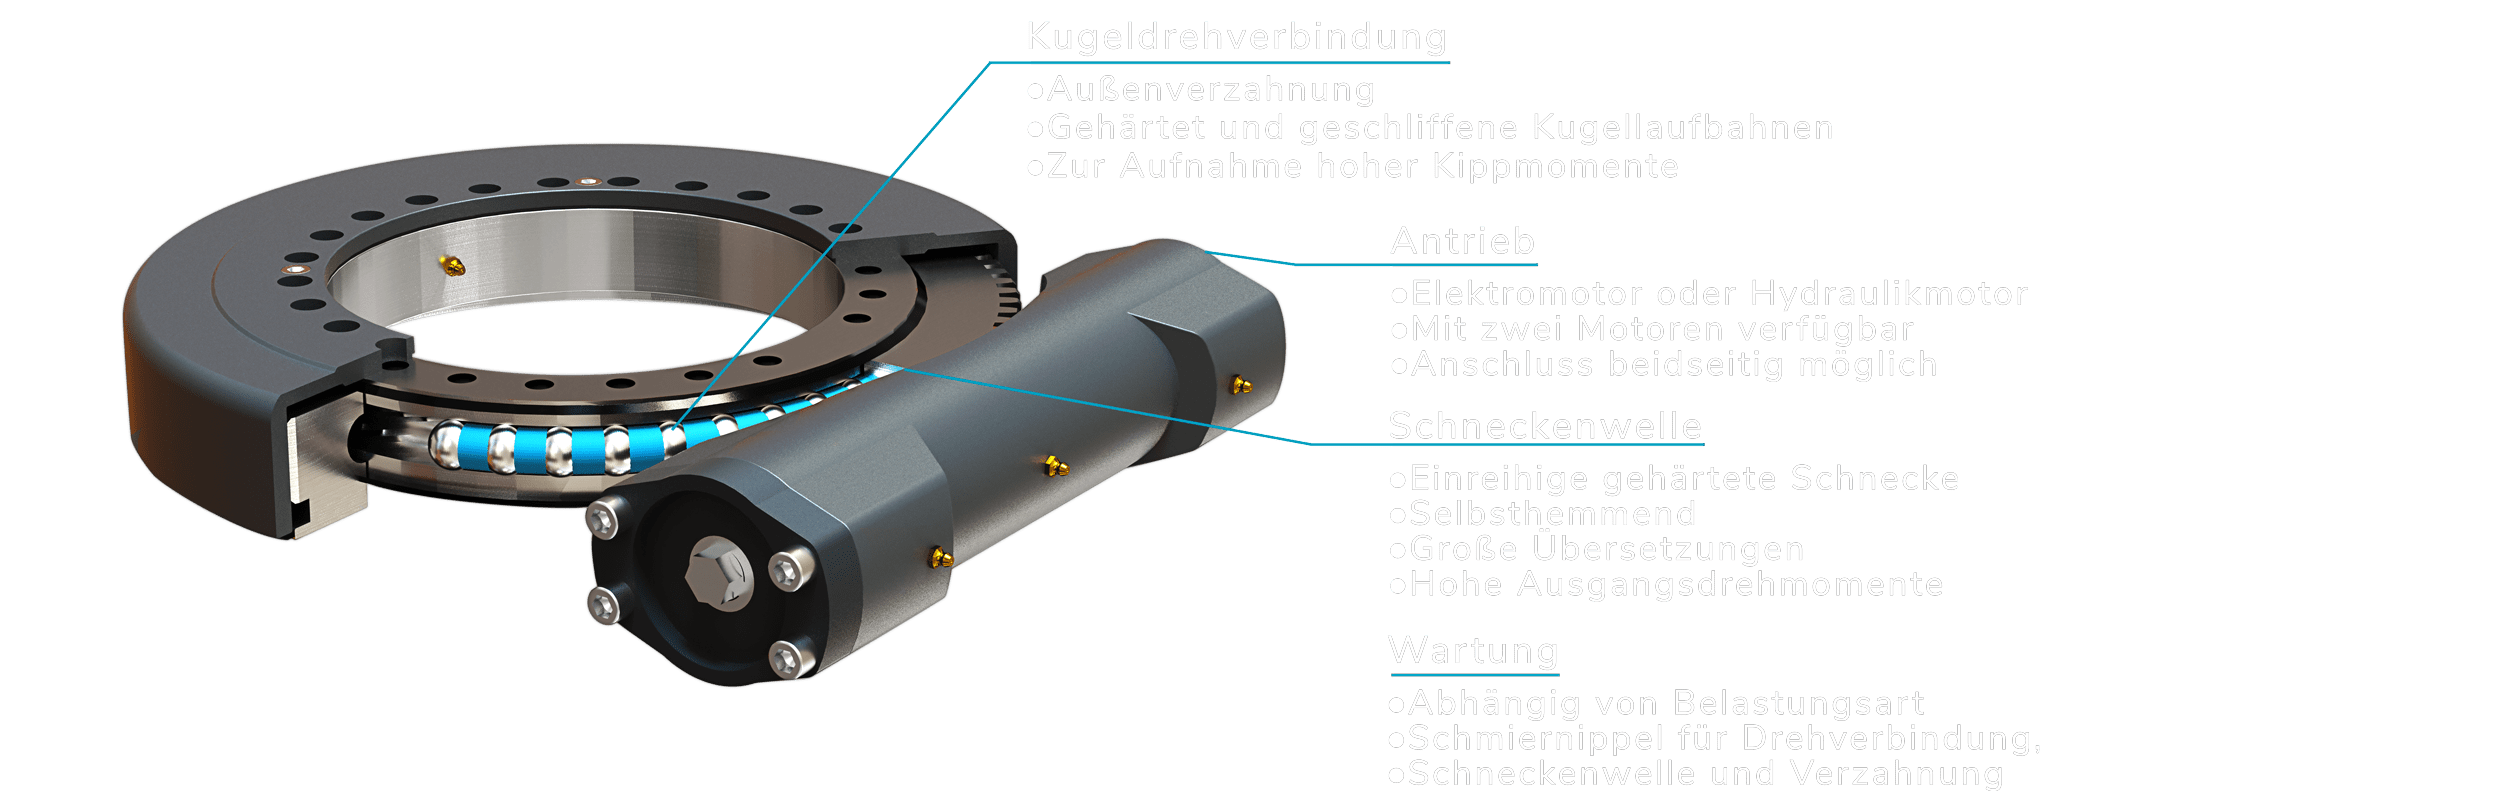
Motor treibt Schnecke
Elektro- oder Hydraulikmotor erzeugen die Bewegung.
Getriebe überträgt Kraft
Die Untersetzung reduziert Drehzahl und erhöht Drehmoment unter Berücksichtigung der Verluste.
Drehverbindung trägt Last
Die Lagerung nimmt Axialkräfte, Radialkräfte und Kippmomente auf.
Auch als Schwenktrieb oder Slew Drive bezeichnet. Selbsthemmung ist ausführungsabhängig und ersetzt keine erforderliche Haltebremse.
Funktionsweise im DetailEinsatzbereiche
Von der Idee zur passenden Lösung
Schwenkantrieb richtig auslegen
Welche neun Angaben eine gezielte Auswahl ermöglichen.
Fachbeitrag lesen
Drehvorrichtung für schwere Bauteile
Schwerpunkt, Antrieb und Gegenlager verständlich erklärt.
Fachbeitrag lesen
400 V mit Frequenzumrichter
Drehzahl, Übersetzung und Steuerung aufeinander abstimmen.
Fachbeitrag lesenHäufige Fragen zu Schwenkantrieben
Sind Schwenkantriebe selbsthemmend?
Das hängt von Verzahnungsgeometrie und Betriebsbedingungen ab. Selbsthemmung darf nicht pauschal für jede Ausführung vorausgesetzt werden. Erschütterungen, Schmierung und Verschleiß können die Haltewirkung beeinflussen. Für erforderliche Halte- und Sicherheitsfunktionen wird eine geeignete Bremse oder andere Sicherung ausgelegt.
Ist eine endlose 360°-Drehung möglich?
Eine kontinuierliche Drehbewegung ist bei geeigneter Ausführung möglich. Zusätzlich müssen Motorisierung, Drehzahl und Einschaltdauer passen. Bei Leitungen zum rotierenden Bauteil sind beispielsweise Drehdurchführungen für Medien oder geeignete elektrische Schleifringe einzuplanen.
Was unterscheidet eine Drehverbindung von einem Schwenkantrieb?
Eine Drehverbindung lagert zwei gegeneinander drehbare Bauteile und überträgt Kräfte und Kippmomente. Ein Schwenkantrieb kombiniert diese Lagerfunktion mit einem Getriebe. Für die motorische Bewegung wird ein passender Elektro- oder Hydraulikmotor angeschlossen.
Welche Drehzahl ist möglich?
Die zulässige Abtriebsdrehzahl hängt von Baureihe, Baugröße, Belastung und Betriebsdauer ab. Eine kurzzeitig zulässige Höchstdrehzahl ist nicht automatisch für Dauerbetrieb geeignet. Für höhere Drehzahlen stehen schnelllaufende Ausführungen zur Verfügung.
Können Schwenkantriebe vertikal eingebaut werden?
Die Eignung wird für die konkrete Baureihe und Lastsituation geprüft. Entscheidend ist, ob mit „vertikal“ die Drehachse oder die Montagefläche gemeint ist. Eine Einbauskizze erleichtert die Prüfung von Lagerbelastung, Schmierung und Haltefunktion.
Wie genau kann ein Schwenkantrieb positionieren?
Die erreichbare Genauigkeit ergibt sich aus dem gesamten System: Getriebespiel, Steifigkeit, Last, Motorregelung und Position des Gebers. Ein Absolutwertgeber erfasst die Position, beseitigt aber kein mechanisches Spiel. Die erforderliche Genauigkeit sollte deshalb bereits in der Anfrage angegeben werden.
Welche Unterlagen benötigt ATH für eine Anfrage?
Hilfreich sind eine Zeichnung oder Einbauskizze, Masse und Schwerpunkt, zusätzliche Kräfte, gewünschte Drehzahl oder Bewegungszeit sowie Angaben zu Motorversorgung und Betriebsdauer. Für einen Ersatzantrieb ergänzen Sie bitte Typbezeichnung, Anschlussmaße und Fotos.
Wie werden Schwenkantriebe gewartet?
Schmierstellen, Schmierstoff und Nachschmierintervalle richten sich nach der jeweiligen Ausführung und den Betriebsbedingungen. Auch Befestigungsschrauben und Dichtungen sind nach den Montage- und Wartungsvorgaben zu prüfen. Ein allgemeines Wartungsintervall für sämtliche Anwendungen ist nicht sinnvoll.
Lassen Sie uns über Ihre Anforderungen sprechen
Senden Sie uns Ihre Einbauskizze, Lastdaten und das gewünschte Bewegungsprofil. Wir prüfen die passende Baureihe, Motorisierung und Steuerung für Ihre Anwendung.